导语
干涉仪给出的“面形图”有颜色、有高低,也有纳米刻度。但在这张图的源头,探测器记录的只有明暗。表面的起伏,是怎样从这些强度变化中测出来的?
在 CGH 零位检测(CGH Null Test)中,被测件(Unit Under Test,UUT)的名义面在采集前就已参与测试波前和光路几何的设计。最终图上的高低,既来自光的相位,也依赖这份预先建立的比较关系。

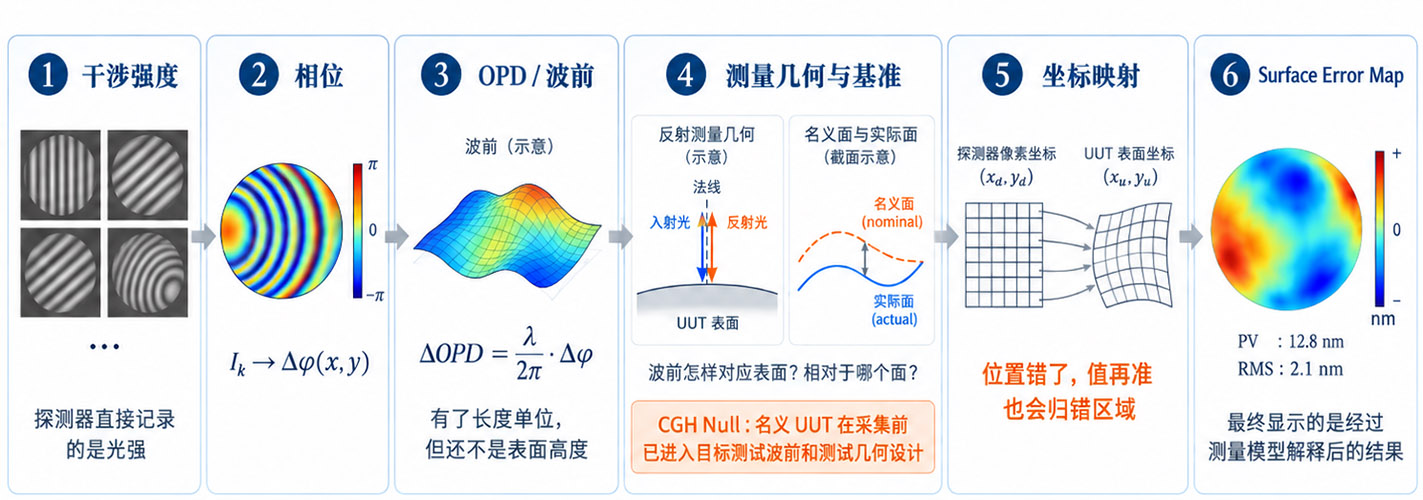
图1:从干涉强度到表面误差——数值换算、测量几何与基准、坐标映射之间的关系
一、相机只记录明暗,相位从哪里来?
参考光与测试光在探测器上相干叠加,两束光的相位差便通过干涉项进入光强。相机记录的是每个像素的亮暗,而不是相位本身:[1]
I(x,y) = Ir + It + 2√(IrIt) cos[Δφ(x,y)]
一幅图给出了亮暗,却不能直接把每个像素的亮度当作相位。相移干涉(Phase-Shifting Interferometry,PSI)为此引入几个已知相移,记录同一像素在这些状态下的强度:
Ik (x,y) = A(x,y) + B(x,y) cos[φ(x,y) + δk]
固定一个像素,在波前和光强保持稳定、各帧正确配准的条件下,强度随已知相移按余弦规律变化。由这组样本逐像素恢复包裹相位,再依据空间连续性补回整周,得到展开相位;仅靠展开不能确定绝对光程。[1,7]
相位恢复确定了两束光的相位差;要换算成光程差,还需要波长给出的长度标尺。
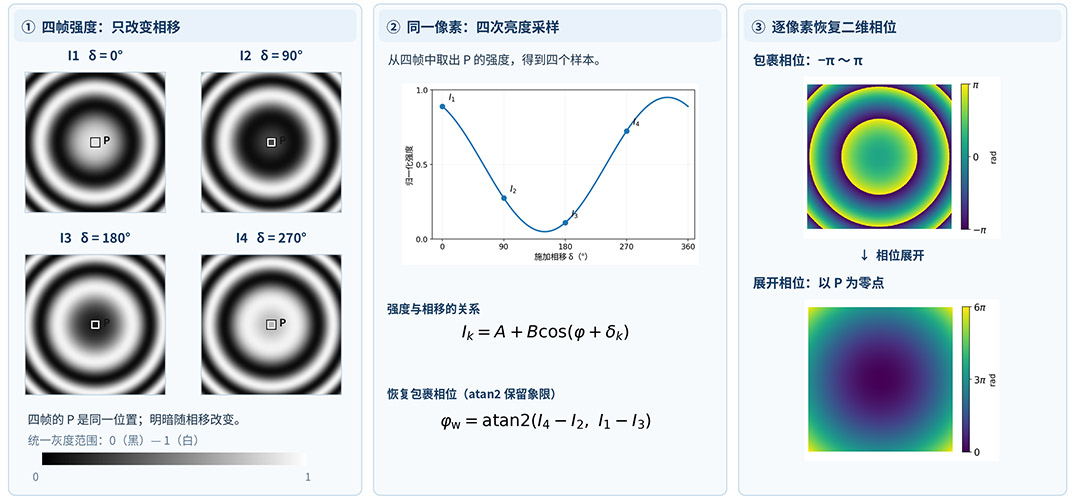

图2:同一相位场生成四帧强度,再由强度恢复包裹相位并展开(P 为固定像素。本文依据四步法计算绘制,非实测数据)[7]
二、相位有了,为什么还不能叫“面形”?
单色光下,波长给出了相位差与光程差(Optical Path Difference,OPD)之间的尺度关系:
ΔOPD(x,y) = λΔφ(x,y) / (2π)
相位差由弧度换成了 nm 或 μm,波前差(wavefront difference)或波前误差(wavefront error)也就有了长度标尺。单位变成了长度,物理量却仍然是光程差。一次单位换算,并没有把它变成表面高度。
1、这张波前图,属于哪个传播面?
二维波前图(wavefront map)并不是随光束一起平移的一张固定地图。同一束光从一个截面传播到另一个截面,波前曲率和相位分布会随之演化,因此一般有:
W(x, y; z1) ≠ W(x, y; z2)
哈特曼(Hartmann)或横向剪切方法先测得局部斜率或相位差,再重建其测量参考面上的波前。与设计光瞳(pupil)或出瞳(exit pupil)结果比较时,还需统一传播面或共轭关系,不能直接把传感器结果当作出瞳波前。[5,6]
在 CGH 零位检测中,传播位置也是设计约束的一部分。测试光到达规定的 UUT 位置时,应形成与理想表面匹配的目标波前:局部波矢沿表面法线方向,光近法向入射并沿原路径返回。这种匹配必须在指定的被测面上成立,而不是在任意截面上得到一张外形相似的相位图。[2]

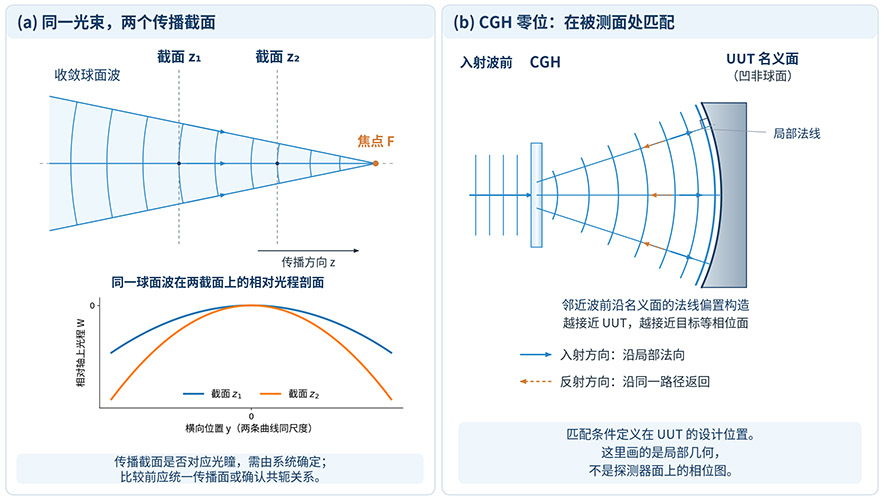
图3:左:同一收敛球面波在两个传播截面上的相对光程剖面,统一横向与纵向尺度;右:CGH 目标波前在设计 UUT 处与名义面匹配(解析几何示意,非实测数据)
三、从波前到表面,为什么反射测量常常要“除以 2”?
从光程差换到表面偏差,需要把光程变化放回反射几何。在空气中、法向入射时,若表面沿局部法线偏离 δhn,去程和回程各发生一次相应的光程变化。对于微小偏差,忽略符号约定,一阶关系为:
|δOPD| ≈ 2|δhn|
熟悉的 |δhn| ≈ |δOPD| / 2 就来自这段往返光路。这个“2”由测量几何给出,并不是软件对所有反射测量统一采用的规则。
入射光与局部表面法线存在夹角 θ 时,同一偏差还要计入方向投影。在空气中、单次反射和小偏差模型下:
|δOPD| ≈ 2 |δhn| cos θ
这里的 θ 是光线与局部表面法线的夹角,而不是表面相对光轴的倾斜角。非球面可以很陡;在理想零位(Null)几何下,测试光仍可沿名义面的局部法线入射,θ 仍然很小。
表面偏差(surface departure)的方向也参与了换算:沿固定坐标轴的高度差,与沿名义面局部法线的偏差,在大斜率区域并不完全等价。
而测得的残余波前(residual wavefront)还可能混有参考光学、装调、传播和补偿元件本身的贡献。几何换算不会替我们分离这些来源;在相应贡献已被正确处理、测量几何定义明确以后,换算结果才具有明确的表面意义。

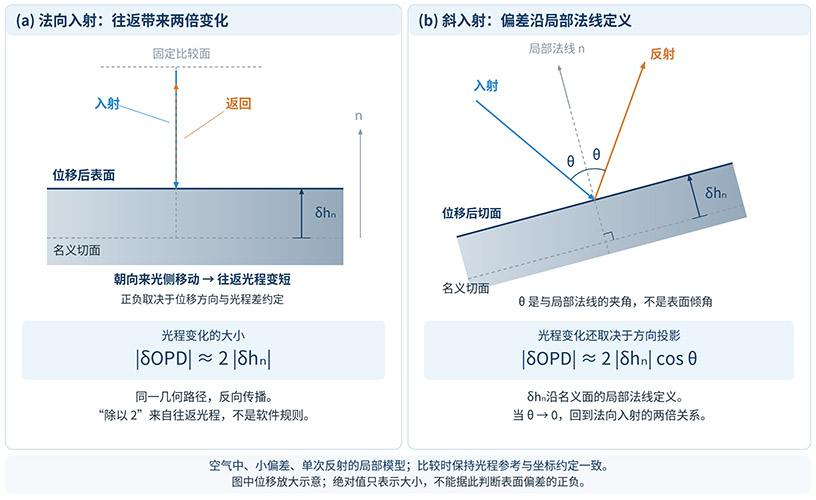
图4:反射光程差与法向位移——左为法向入射,右为局部斜入射(换算取绝对值,入射角相对局部法线定义)
四、面形误差,是相对于哪个面?
表面误差还包含另一层约定:它始终是相对于某个面而言的。实际表面(actual surface)与名义设计面(nominal surface)之间的差,称为相对名义面的偏差(departure from nominal);去除允许的拟合自由度后,显示的则是最佳拟合后的残差(best-fit residual)。这些结果都可以呈现为彩色图,含义却不同。若采用共同坐标和相同高度定义,可以写成:
Zactual (x,y) = Znominal (x,y) + δz(x,y)
δz(x,y)=Zactual(x,y) - Znomi nal(x,y)
δz 描述实际表面相对于名义面的偏差,用于评价制造结果;名义非球面相对于参考球面的非球面偏离量(aspheric departure from a reference / best-fit sphere),描述的是设计面本身。比较对象不同,两种 departure 便不是同一个量。残余波前则仍属于光学参考状态下的测量结果,不能未经换算就当作表面偏差。
1、名义面怎样参与比较?
同样是与名义面比较,测量路径可以不同。以 LUPHOScan 为代表的扫描式三维面形测量,通过多波长干涉测距与扫描位置计量获得表面几何信息,再在数据处理中评价它与名义面的差异。这条路径更接近“先获得几何,再比较”。[3]
CGH 零位检测则把名义面纳入了采集前的光学设计。目标测试波前与测试几何由名义 UUT 决定,实际表面偏离这一状态后,在返回光中留下残余波前;经过校准、表面换算(surface conversion)和坐标映射,才得到相对名义面的表面偏差。[2,4]
五、数值算对了,它属于 UUT 上的哪里?
一张表面误差图不仅给出偏差大小,也给出偏差发生的位置。前面的换算解释了“值”的含义,却没有自动完成“位置”的对应。
探测器坐标域(detector domain)中的像素排列规则,并不意味着被测面上的对应位置也等间距。在球面标准镜组件(Transmission Sphere)、零位补偿器(null lens)或 CGH 等光路中,测试面到干涉图之间可能存在非线性的成像畸变(imaging distortion),可用两者之间的坐标映射(mapping)描述。[1]
(xdetector , ydetector) ≠ (xJJT , yUUT)
对 CGH 检测,探测器中的规则采样,经过光学映射后在被测面坐标域(UUT domain)上未必仍然等间距。忽略这层映射,数值就可能被放到错误的表面区域。位置错了,值再准也会归错区域。坐标映射所完成的,是将每一个测得的值放回它对应的 UUT 位置。[4]
最终显示的数据还可能经过有效口径与掩膜(mask)、无效点处理、参考与标定校正(reference / calibration correction),以及活塞项(piston)、倾斜项(tilt)、光焦度项(power)或其他允许项的拟合与去除。不同软件的处理顺序和选项并不完全相同;同一组原始数据采用不同口径或拟合条件,也可能形成不同的报告残差。

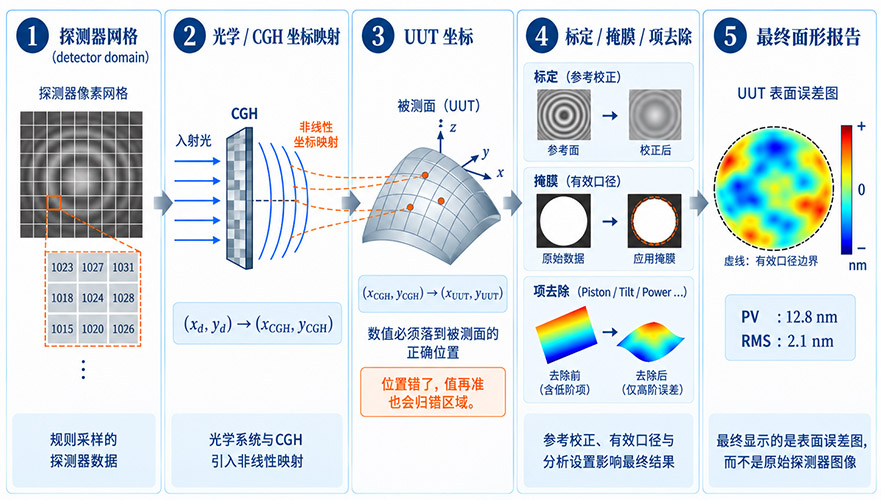
图5:从探测器数据到 UUT 表面误差图
从明暗到面形
强度帧 → 相位差 → OPD/波前差 → 测量几何与基准 → 坐标映射 → 表面误差 → 最终报告
相机最初记录的明暗,经过相位恢复才有了光程差;这份光程差再通过测量几何、坐标映射和基准约定,被解释成表面偏差。每一步改变的都不只是数据形式,也包括这些数值所代表的物理含义。
图上的每一个数值,都连着一个表面位置和一个比较基准。纳米刻度说明了数值的尺度,却不能单独说明它测到了什么。
附:结果图中的定义与处理条件
|
信息层 |
可能出现的量或处理 |
对应的含义 |
|
显示量 |
残余相位 / 波前 / 表面误差 |
量的名称决定读数含义,不能只凭 nm 单位把波前差当作表面误差。 |
|
比较基准 |
实际表面、名义设计面、相对名义面的偏差、参考波前 |
名义面、光学参考状态和拟合后的参考面,不是同一个基准。 |
|
偏差方向 |
轴向高度差 / 局部法向偏差 |
在大斜率区域,轴向高度差与局部法向偏差并不等价。 |
|
拟合状态 |
相对名义面的原始偏差 / 最佳拟合残差 |
最佳拟合后的结果,已去除了允许的自由度。 |
|
坐标域 |
探测器 / 干涉图 / CGH / UUT |
未经对应的坐标映射,数值可能被归到 UUT 的错误区域。 |
|
校正与口径 |
参考与标定校正、掩膜、有效口径 |
校正、掩膜与有效口径共同限定报告结果的含义。 |
|
去除项 |
piston / tilt / power / Zernike 项去除 |
项去除会改变图形及 PV、RMS。 |
参考资料
[1] Ping Zhou. Error Analysis and Data Reduction for Interferometric Surface Measurements. Ph.D. Dissertation, University of Arizona, 2009. 重点参考第 1、2、3、5 章。
[2] 彭建涛. 基于计算全息的拼接式大口径光学系统检测与共相技术研究. 中国科学院大学博士学位论文, 2017. 重点参考 CGH 零位补偿与测试几何相关章节。
[3] Taylor Hobson. LUPHOScan Non-contact 3D Optical Profilometer / MWLI technology;Best fit methods for aspheres. 公开产品与技术资料。
[4] Arizona Optical Metrology (AOM). What is a CGH?;What is CGH mapping and how does it get corrected? 公开技术资料。
[5] MathWorks. Model Shack-Hartmann Wavefront Sensor. “Shack-Hartmann Wavefront Sensor Principles”及“Measure Wavefront”两节。https://www.mathworks.com/help/images/model-shack-hartmann-wavefront-sensor.html (访问:2026-10-12)
[6] Phasics. Lens and assembly testing solutions. “Single-pass measurement setup”一节。https://www.phasics.com/en/applications/optics-systems-metrology/lens-and-assembly-testing/ (访问:2026-10-12)
[7] Greg A. Smith. Phase Shifting Interferometry. University of Arizona. “Four Measurements”及“Final Comments”两节。https://webs.optics.arizona.edu/gsmith/PhaseShift.html (访问:2026-10-12)
服务热线
微信客服