导言
干涉仪已经能够分辨极微小的光程差。按直觉,一台足够精密的仪器,面对一个加工得足够好的表面,似乎就应该能够把误差测出来。
但在实际干涉测量中,平面和球面往往很容易建立稳定的测试条件,换成非球面以后,事情却会迅速变复杂。问题并不只是"精度够不够",而是另一件更基础的事:干涉仪拿什么波前去和它比较?
零位检测(Null Test)、补偿器和计算全息元件(CGH),都与这份波前匹配关系有关。
一、干涉仪到底在比较什么?
干涉仪并不是直接"看见"表面高度。它记录参考光和测试光叠加后的强度,再从中恢复两束光之间的相位差。在理想两光束、充分相干且偏振匹配的模型中:[1]
I(x,y) = Ir + It + 2√(IrIt)·cosΔφ(x,y)
其中,Ir、It 分别为参考光强和测试光强;Δφ 为两束光的相位差。若用 ΔW 表示对应的光程差(OPD),则:
Δφ = φt − φr = (2π/λ)ΔW
相移干涉(PSI)利用多帧强度数据和相移信息恢复 Δφ。干涉仪首先得到测试波前相对于参考波前的差,再结合测量几何解释被测件(UUT)的表面误差。[1]
在典型菲索(Fizeau)结构中,标准镜参考面的部分反射形成参考光;透过参考面的光照向 UUT,返回后与参考光干涉。平面标准镜(Transmission Flat,TF)和球面标准镜组件(Transmission Sphere,TS)分别建立相应的标准测量条件。[1]
二、为什么平面和球面这么"好测"?
平面和球面之所以成为最经典的干涉测量对象,是因为三件事恰好同时成立:波前容易产生,标准容易追溯,几何上又容易回溯。
1、波前容易产生
平面波和球面波的等相位面规则,借助准直或聚焦光学即可稳定获得。
2、标准容易追溯
平面标准镜与球面标准镜组件已形成成熟的制造、标定和使用体系。计量不仅需要一个波前,还需要知道它有多准,并能在不同测量中稳定复现。[1]
3、几何上容易回溯
在合适的几何关系下,这两类波前还具有一个很重要的性质:自回溯。如图 1,平面波法向入射平面镜后沿原路返回;球面波的球心与被测球面的曲率中心重合时,各条测试光也近法向入射并沿原路返回。[1]
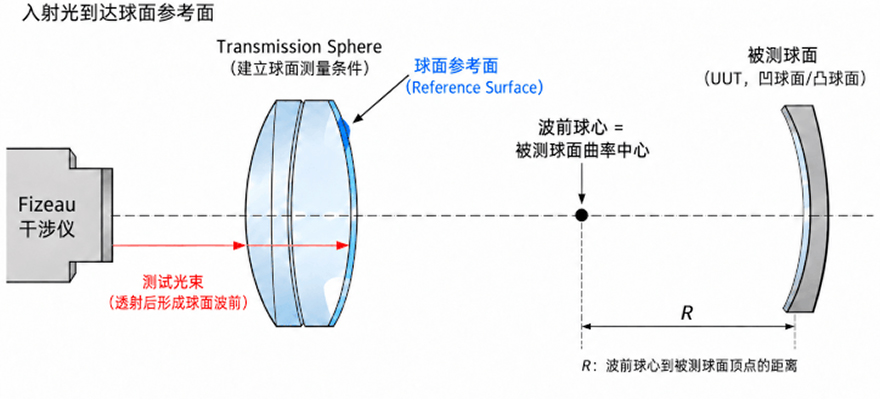
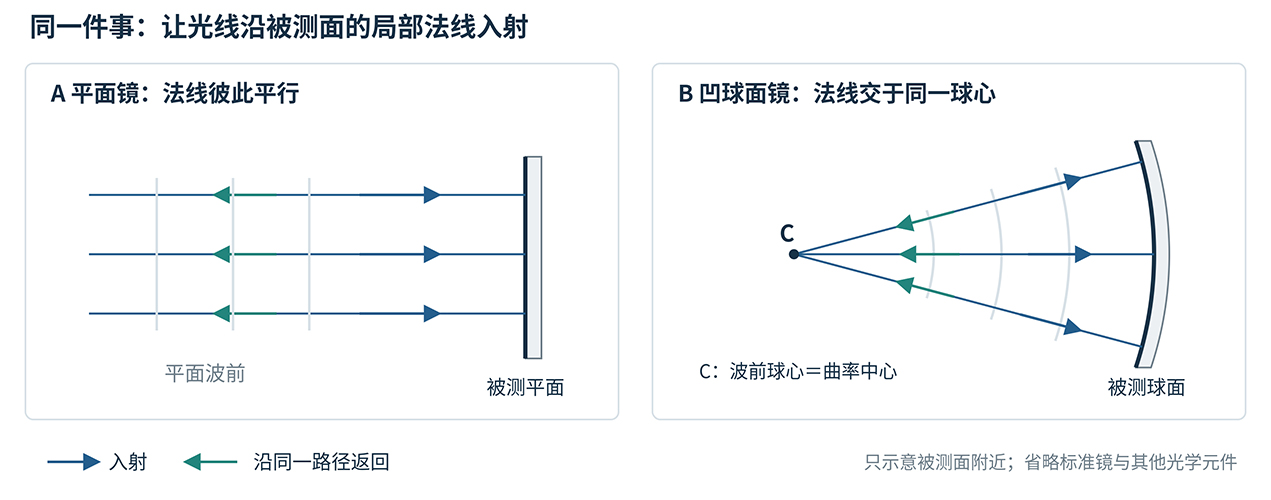
图1:上:球面菲索检测的参考关系;下:平面与球面的自回溯几何(下图只示意被测面附近的光线,不代表探测器面上的波前)[1]
在这样的匹配条件下,理想表面不会留下很大的确定性波前差,测量便更容易分辨实际加工误差。
三、非球面为什么开始变难?
非球面改变了测试波前需要满足的几何条件。一般非球面的各处法线不再统一指向同一个球心;继续沿用普通球面测试条件时,即使 UUT 完全符合设计,返回测试波前也可能与参考波前存在确定性失配。
在同一比较面、坐标及参考约定下,把普通球面波前记为 Wsphere,目标测试波前记为 Wtarget,设计失配可概念化地写成:
ΔWdesign(x,y) = Wtarget(x,y) − Wsphere(x,y)
这份设计失配不是制造误差。测得的波前差中,既可能包含名义面形带来的确定性失配,也可能包含实际加工误差;两者需要在测量和数据解释中区分。
失配较小时,平面或球面标准镜仍可在非零位(non-null)条件下检测非球面。失配增大后,条纹、回光及系统误差才可能逐步逼近可测边界。能否测量,要看具体条件,而非"非球面"这个名称。[2]
四、波前失配怎样进入干涉图?
波前失配首先表现为条纹变化。条纹密度取决于光程差在空间中变化得多快,而不只取决于其数值有多大。全口径增加相同的光程差,只改变整体相位;局部 ΔW(x,y) 变化越快,条纹间距才越小。
在同一测量坐标平面内,相邻亮纹(或相邻暗纹)的光程差相差一个波长。沿垂直于局部条纹的方向,条纹间距近似为:
dfringe ≈ λ / |∇ΔW|
图 2 由同一组解析光程差逐点生成干涉强度:A 为常量,B、C 共用同一空间分布,C 的梯度是 B 的 4 倍,对应局部条纹间距缩为四分之一。各图均为理想模型算例,而非实测数据。
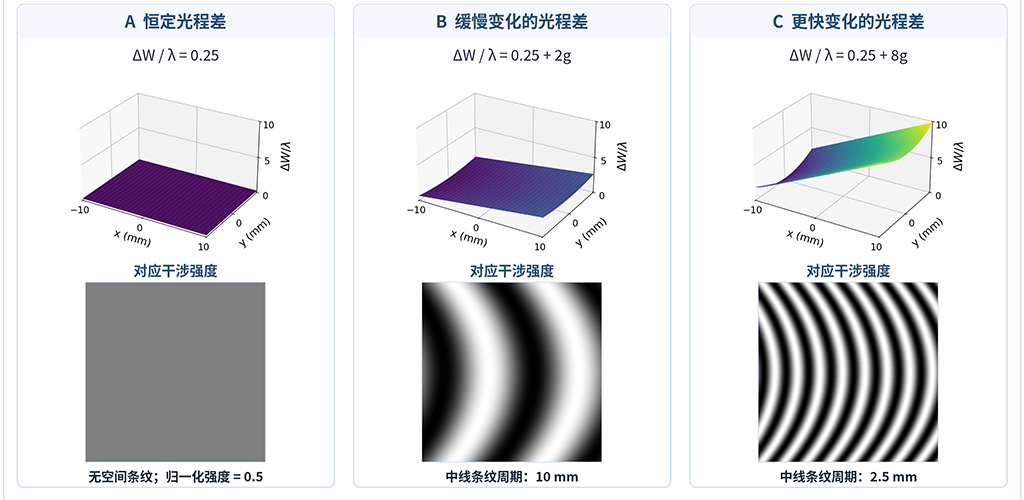
图2:由同一数据生成的光程差与干涉条纹(统一口径、波前差纵轴和强度灰度;恒定光程差不产生空间条纹,梯度增大使局部条纹变密。本文构造的理想算例,非实测数据)
同一份空间变化,也能从光线方向理解。在同一比较面上,每束光的波前法线给出局部传播方向;两束光的波前斜率之差,反映其方向差异。条纹变密与方向失配,因而联系到同一份波前差的空间变化。回到具体测试光路,失配还可能引起回光损失、返回光偏离入射路径带来的回溯误差(retrace error),以及成像和坐标映射误差。[1]
因此,直接测量能否成立,需要同时看条纹能否被充分采样、测试光能否有效返回,以及非零位光路带来的系统误差是否满足目标精度。零位检测不仅减少设计失配造成的条纹,也使理想测试光路接近回溯状态。
五、波前不匹配以后,就一定需要 CGH 吗?
并不一定。失配仍可被可靠采样和建模时,可以采用非零位测量;某些曲面还可以利用特殊共轭关系建立天然零位条件。需要补偿时,可引入补偿器生成匹配的测试波前,CGH 属于此类。[2]
干涉之外,轮廓、三维形貌和斜率测量也能提供复杂表面的信息。这些方法测量的物理量和数据处理方式不同,各有适合的口径、空间尺度、加工阶段与测量任务,不能简单按"精度高低"排序。[3–6]
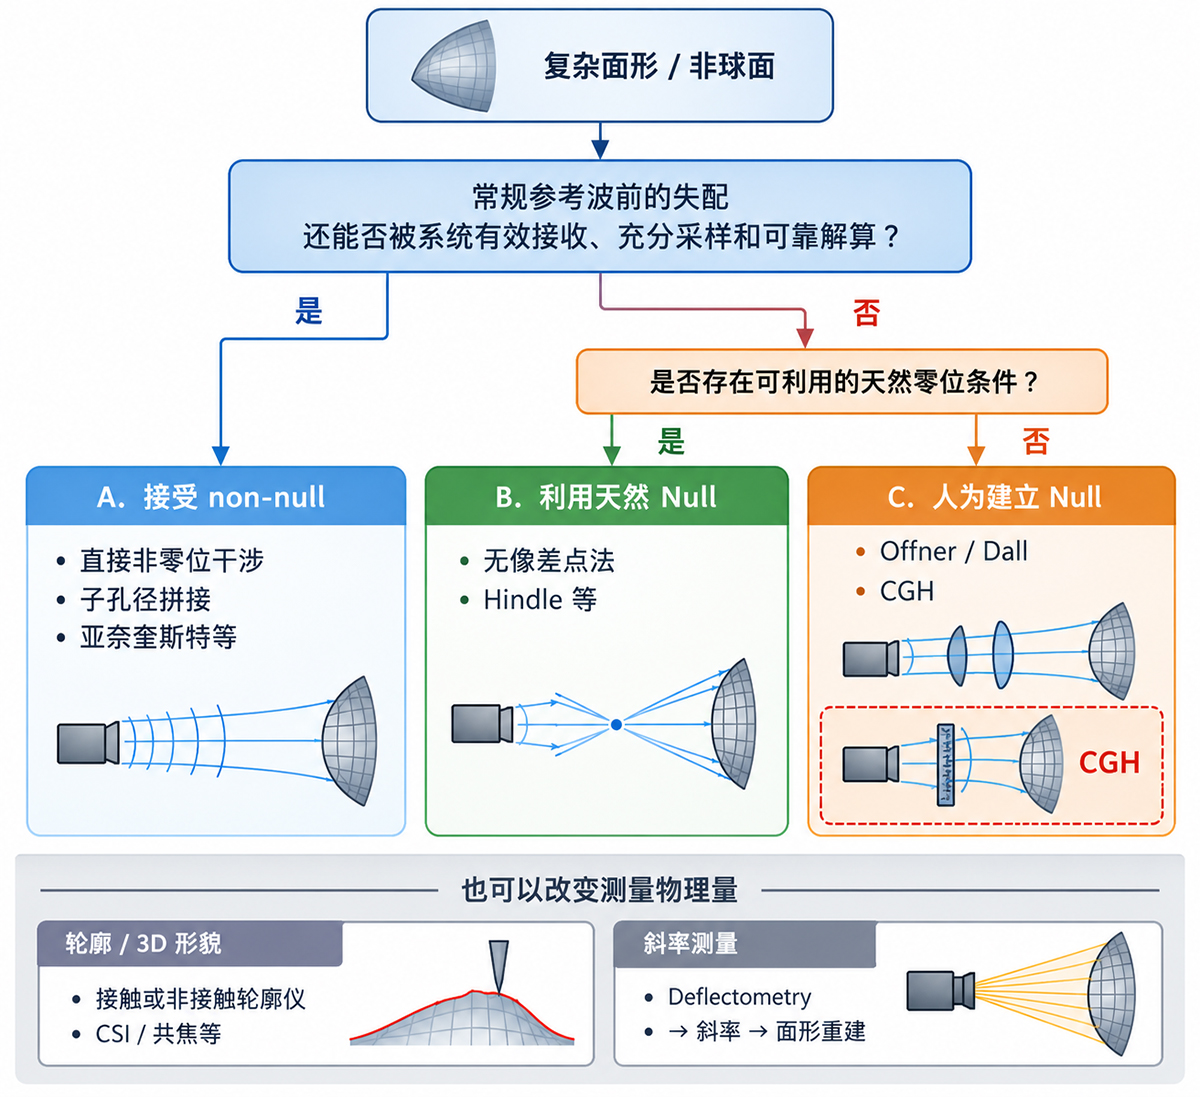
图3:复杂面形检测的主要路线(CGH 属于人为建立零位条件的补偿方案;图中各路线展示不同测量思路,并非只按一个阈值进行选型)
在这些路线中,CGH 提供的是按名义被测面定制测试波前的自由度。复杂曲面由此可以重新进入适合干涉比较的状态。
六、CGH 如何重新建立波前匹配?
在典型菲索与 CGH 组合光路中,参考光仍由标准镜参考面的反射形成。透过参考面的测试光再经过 CGH,转换为与理想 UUT 匹配的目标测试波前。[1,2]
图 4 左侧依据 NASA 公布的詹姆斯·韦布空间望远镜(JWST)镜段测试光路重排:CGH 作为衍射式零位补偿元件,将球面测试波前转换为匹配名义非球面的波前,使测试光在设计位置近法向入射并回溯。右侧另以典型菲索结构说明参考光与测试光的关系,不代表对 NASA 仪器内部结构的复原。[1,7]
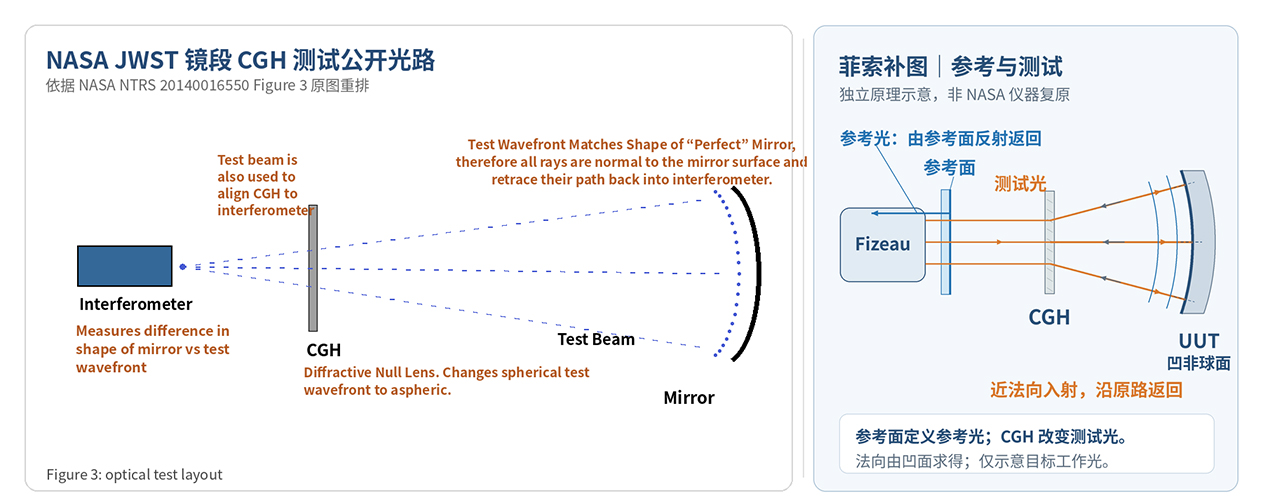
图4:CGH 对测试波前的补偿(左:NASA 镜段测试光路重排图;右:独立的菲索原理补图,测试光沿凹面的局部法线入射,返回光共用同一路径。右图不复原 NASA 仪器)[1,7]
在同一比较面和坐标约定下,把入射的规则波前记为 Wbase,CGH 的作用可概念化地表示为:
Wbase + WCGH ≈ Wtarget
上式概括的是设计状态下的等效补偿。CGH 按名义面形补偿确定性失配;实际表面相对名义面的偏差仍会进入返回波前,成为需要测出的信号。
实际器件的加工与标定、非工作衍射级次、装调和坐标映射,也会影响测量结果,需要一并纳入误差分析。[1,2]
CGH 将过大的设计波前失配,转化为一套可以设计、加工、装调和标定的补偿关系。它提供了可管理的测量条件,并未使误差自动消失。
七、CGH 补偿以后,得到的就是面形吗?
补偿以后,干涉仪恢复的仍是参考光与返回测试光之间的相位差。它还要换算为光程差,再结合测量几何、坐标映射及参考和标定修正,才能被解释为 UUT 上的表面误差。[1]
相位差 → 光程差/波前差 → 测量模型与误差修正 → 表面误差
屏幕上那张带着纳米色标、PV 和 RMS 的"面形图",究竟怎样从这些相位信息中形成?
下一篇|干涉仪里的"面形图",到底是怎么来的?
参考资料
[1] Ping Zhou. Error Analysis and Data Reduction for Interferometric Surface Measurements. Ph.D. Dissertation, University of Arizona, 2009.
[2] 彭建涛. 基于计算全息的拼接式大口径光学系统检测与共相技术研究. 中国科学院大学博士学位论文, 2017.
[3] Polytec. Optical surface metrology complements tactile measurement techniques. 访谈及技术资料(用于补充其他测量路线的选型视角)。
[4] Polytec. What is chromatic confocal technology? 技术说明(用于补充共焦测量原理)。
[5] Polytec. Why use CSI Coherence Scanning Interferometry. 技术说明(用于补充白光干涉与三维形貌测量)。
[6] Peng Su, Robert E. Parks, Lirong Wang, Roger P. Angel, James H. Burge. Software configurable optical test system: a computerized reverse Hartmann test. Applied Optics, 49(23), 4404–4412, 2010. DOI: 10.1364/AO.49.004404.
[7] Ritva Keski-Kuha, Babak Saif, Lee Feinberg, et al. New Method for Characterizing the State of Optical and Opto-Mechanical Systems. Proc. SPIE Astronomical Telescopes and Instrumentation, 2014. NASA NTRS 20140016550, Figure 3. Public Use Permitted.
名词辨析|参考波前、目标测试波前与名义面形
参考波前属于实际参与干涉的参考光;目标测试波前是测试光路中为理想 UUT 设计的波前;名义面形则是评价实际表面偏差的几何基准。三者相互联系,但不能互相替代。
服务热线
微信客服